No.164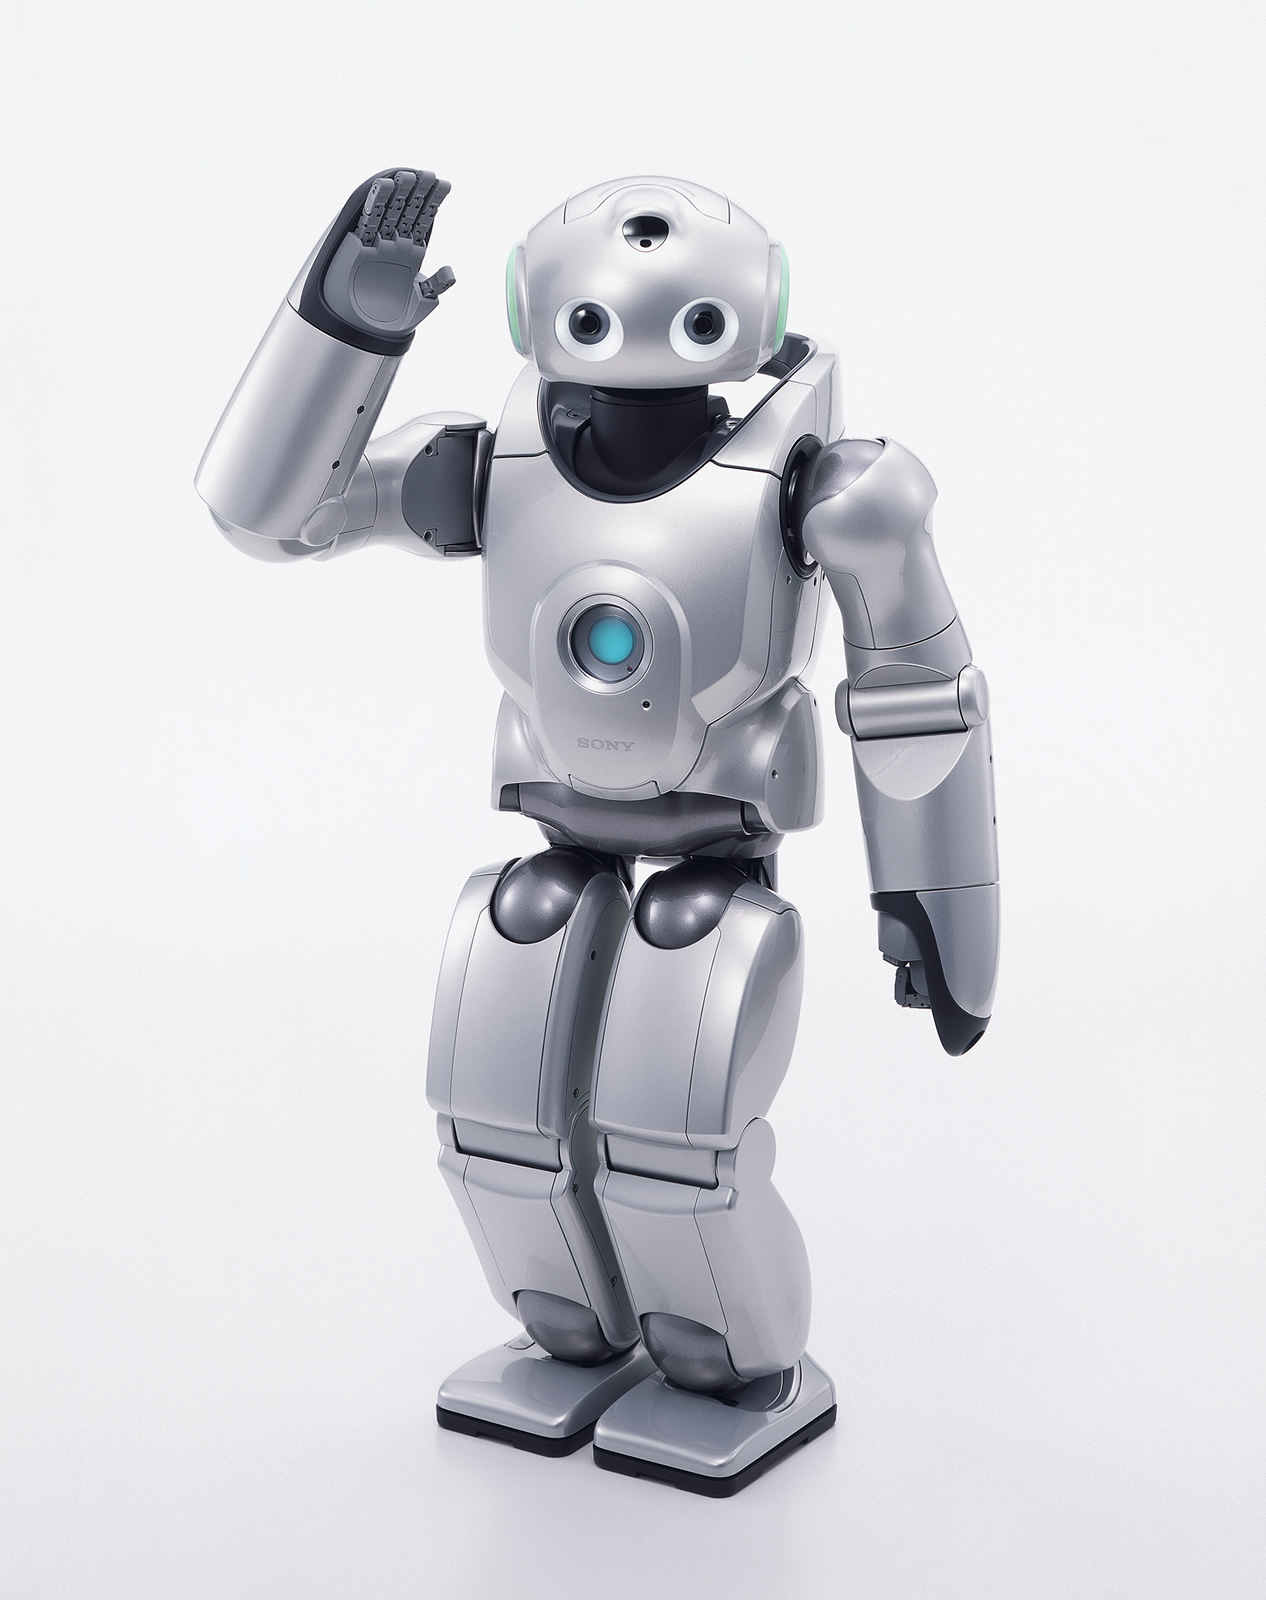
編集部ひとこと
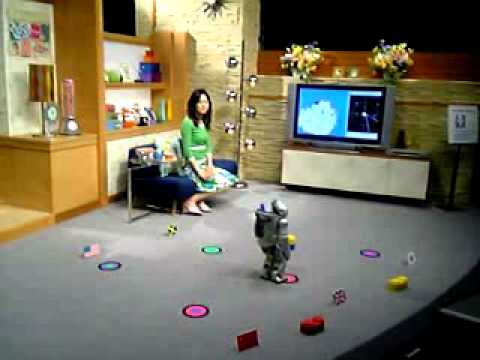
ソニーが 2000 年から開発した小型二足歩行ロボット。開発コードは SDR-3X から SDR-4X II へと進み、2003 年 9 月に QRIO の愛称が付いた。身長 58cm ほどの機体に 38 の関節を持ち、2003 年末には両足が同時に地面を離れる「走行」を、制御系と電源を積んだ自立型として世界初と発表した。転倒からの復帰、顔と声の認識、複数台の踊りの協調まで見せたが、市販には至らず、2006 年 1 月に AIBO と同時に新規開発の中止が表明された。
横断比較での位置づけ
歴史枠の 3 台目。同じソニーの AIBO ERS-110 が「売られた家庭用ロボット」の起点なら、QRIO は「売られなかった技術の到達点」にあたる。ASIMO と並ぶ 2000 年代日本の二足歩行の代表で、現在の Kaleido 9 や SEIMEI が引き継ぐ系譜の出発点に置く。
スペック
| 本体サイズ | 約 580 × 270 × 190 mm(高さ × 幅 × 奥行、SDR-4X II/QRIO 試作機) |
|---|---|
| 重量 | 約 7 kg(バッテリー・メモリー搭載時、SDR-4X II/QRIO 試作機) |
| 主な機能 | 二足歩行 / 転倒回避・転倒復帰制御 / 顔認識・音声対話(記憶に基づく) / 歌唱・ダンス(坂本龍一書き下ろし楽曲を含む) / 全身38自由度によるリアルタイム統合適応制御 |
| 自由度 | 38 自由度(首部4・胴部2・腕部5×2・脚部6×2・手部独立5指×2) |
| 生産終了 | 2006 年 1 月(新規開発中止。量産販売はされず) |
写真・動画


タグ・エコシステム
ステータス履歴
- 2003年9月9日研究・参考出品開発コード SDR-4X II に「QRIO」の愛称を付けて公開
- 2006年1月販売終了・歴史枠ソニーが決算説明会で新規開発の中止を表明(AIBO と同時)
データ注記
- 型番の変遷は SDR-3X(2000-11-21 発表・身長 50cm・24 自由度)→ SDR-4X(2002-03-19 発表・身長 58cm・38 自由度)→ SDR-4X II(2003-03-24 発表)で、2003 年 9 月に SDR-4X II の愛称として QRIO が付いた。公式プレスリリースの型番表記は最後まで SDR-4X II のままで、型番自体が QRIO に置き換わったわけではない
- 「QRIO」への改称を告げるソニー自身の一次リリースは見つからず、報道(ITmedia)を根拠にした。当時の特設ページは閉鎖済み
- 「世界初の走行するヒューマノイドロボット」はソニーの一次リリース(2003-12-26)に明記があるが、「制御系および電源系を搭載した自立型ヒューマノイドとして、ソニー調べ、2003 年 12 月 18 日現在」という自社調査の注記付き
- 開発中止の 2006-01-26 は決算説明会での表明を報道が伝えたもので、AIBO の生産終了告知に相当する専用リリースは見つからなかった
- 同じ 2006 年 1 月に新規開発を中止した AIBO(ERS-110 を歴史枠に収録済み)とは姉妹関係にあたるが、後継・前世代・派生のいずれでもないため relatedModels には入れていない
出典
- https://www.sony.com/ja/SonyInfo/News/Press/200312/03-060/
- https://www.sony.com/ja/SonyInfo/News/Press/200303/03-0324/
- https://www.sony.com/ja/SonyInfo/News/Press/200203/02-0319/
- https://www.sony.com/ja/SonyInfo/News/Press/200011/00-057a/
- https://www.sony.com/ja/pressroom/pict_data/robot.html
- https://www.itmedia.co.jp/news/0309/09/njbt_06.html
- https://pc.watch.impress.co.jp/docs/2006/0127/sony.htm